NICE ROBUS RBS400 - separat motor til skydeporte (A)
NYHED| Produktets tilgængelighed: | På lager | Vi sender normalt varen inden for 24 timer. |
|---|
På lager
3.745,47 kr. inkl. moms
| Vægt |
|---|
| 8,00 kg |
Beskrivelse af produktet NICE ROBUS RBS400 - separat motor til skydeporte (A)
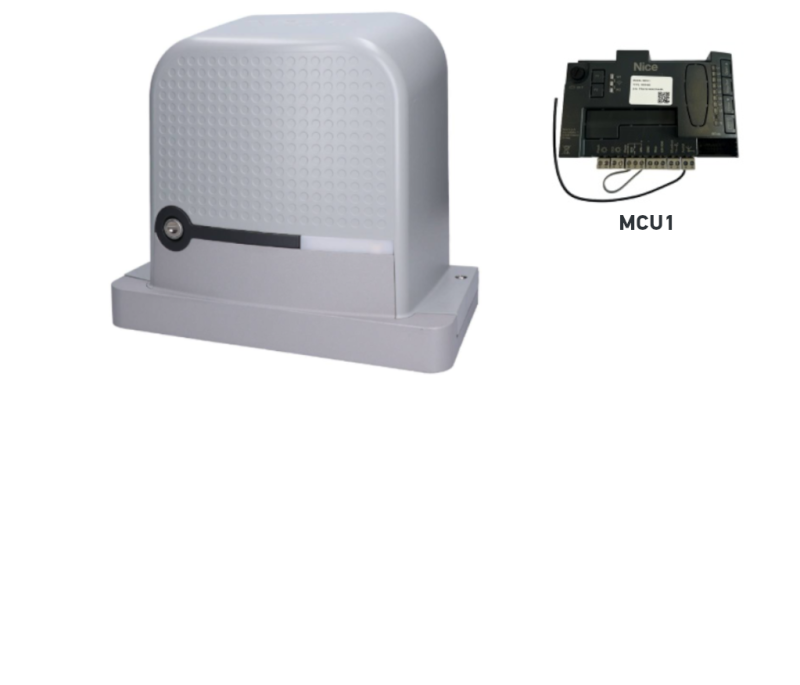
Drivmotor NICE Robus RBS400 er beregnet til skydeporte med en vægt på op til 400 kg og en passagebredde på op til 8 m. Den har induktiv endestopkontakt. Drivmotoren er selvlåsende. Drivmotoren er kompakt, sikker og praktisk med et slagfast dæksel og er ideel til både privat og erhvervsmæssig brug. Detaljerede tekniske specifikationer ». Programmering af drivmotoren ». Download manualen ».
Dette produkt – en separat drivmotor til skydeporten NICE Robus RBS400 (vores kode NICE-RBS400-A) indeholder:
- Elektromekanisk NICE Robus RBS400-drivmotor med en kapacitet på 400 kg og en maksimal lågelængde på 8 m, med indbygget (men aftagelig) MCU1R30-styreenhed, med indbygget radiosignalmodtager samt et “SM”-stik til stikmodtager.
- 2 x frigørelsesnøgle til manuel betjening af drivmotoren (nødvendig i tilfælde af strømsvigt).
- Monteringskomponenter til drivmotoren: ankerdele, monteringsplade og magnetiske stoppere til den induktive endestopkontakt.
- Monteringsvejledning
En af de største fordele ved Robus RBS400 er dens høje åbnings- og lukkehastighed, som den avancerede teknologi muliggør. Den har forhindringsdetektion og mulighed for tilslutning af fotoceller, hvilket sikrer maksimal sikkerhed. Den er også udstyret med en temperatursensor, der tilpasser drivmotorens trækkraft til de klimatiske forhold, og den er beskyttet af en termosikring.
Drivmotorens lange levetid sikres af en kvalitetskonstruktion med kapslingsklasse IP44. Robus RBS400 er kompatibel med tilbehør fra mærket Nice. Det integrerede system "Eye Check" giver visuel feedback via et LED-lys (rødt/grønt).
Funktionen "Underordnet enhed" (master-slave-tilstand) muliggør synkroniseret styring af to motorer, så det er muligt at automatisere to skydeporte, der åbner modsat hinanden. Den er også kompatibel med den ældre model Robus RB400, men kun versionen med styreenhed RBA3R10. Den ældre RBA3/c er ikke kompatibel med RBS.
Den indbyggede styreenhed giver enkel betjening. Programmerbarhed er en af denne models vigtigste egenskaber.
Den indbyggede tovejsmodtager er klar til programmering med det samme, hvilket gør tilslutning og betjening nemmere.
En anden fordel er muligheden for at integrere ekstra funktioner via et udvidelseskort, herunder belysning for en mere sikker installation.
Den brugervenlige teknologi BlueBUS gør det nemmere at strømforsyne og styre op til 7 par fotoceller ved hjælp af et tolederkabel.
Drivmotoren opnår op til 90 % energibesparelse i standbytilstand og er kompatibel med Nice-solarsættet.
Den er udstyret med et tandhjul modul 4, som er kompatibelt med tandstangen i vores sortiment.
Drivmotoren kan takket være BiDi-WiFi-modulet (ekstraudstyr) betjenes også via en mobil MyNice-app (Android/iOS) og programmeres med MyNice Pro (Android/iOS).
Kompatibilitet med fjernbetjeninger:
Drivmotoren har en indbygget modtager, der er kompatibel med fjernbetjeninger i NICE-serierne MYGO, ONE og INTI. Den interne modtager understøtter ikke FloR- eller Flo-kodning. På styreenheden er der dog også et SM-stik til tilslutning af en stikmodtager, hvilket kan være nyttigt, hvis du har udskiftet en gammel drivmotor med en ny RBS og ejer fjernbetjeninger af en ældre type.
Information til ejere af ældre NICE FLOR-fjernbetjeninger:
Hvis du allerede ejer ældre NICE-fjernbetjeninger af typen FLOR (modellerne FLO2R-S, FLO2RE, FLO4R-S, FLO4RE), kan du fortsat bruge dem med den nye drivmotor fra NICE RBS. Du skal dog købe en stik- OXIBD-modtager eller en af de eksterne modtagere, f.eks. NICE OX2.
Ekstra lang rækkevidde for fjernbetjeninger:
Drivmotoren NICE RBS har en plads til en intern modtager, så det er muligt at installere modtageren NICE OXILR med teknologien LoRa. Det er også muligt at tilslutte modtageren NICE OXIFM for at få flere muligheder.
Information til ejere af ældre NICE FLO- og NICE SMILO-fjernbetjeninger:
Hvis du bruger NICE-fjernbetjeninger derhjemme med kodningen FLO eller SMILO, kan disse også bruges med drivmotoren NICE RBS. Du skal dog købe en intern modtager OXIBD, der understøtter modtagelse af signaler med fast kode (FLO, SMILO). I så fald accepterer modtageren kun disse ældre typer fjernbetjeninger, og nyere modeller kan ikke parres samtidig.
Tilbehør, der er kompatibelt med Nice Robus RBS400-drivmotoren
Vi anbefaler, at du køber kompatibelt ekstraudstyr til drivmotoren eller vælger et af vores færdigsamlede drivmotorsæt til nedsat pris.
| Hvad | Hvorfor | Type |
|---|---|---|
| Blinklys | Signalerer, at porten bevæger sig, ved at blinke – velegnet ved udkørsler med dårligt udsyn. Har også en antenne – større rækkevidde for fjernbetjeningen. |
Eventuelt alle blinklys med 12V-24V strømforsyning fra andre producenter. |
| Fotoceller | Registrerer en forhindring, når porten lukker, og standser bevægelsen – porten rammer hverken biler eller personer. | |
| Fjernbetjening | Til fjernbetjening af porten. | |
| Modtager |
Til fjernbetjening af porten. RBS-motoren har en indbygget radiomodtager, men giver også mulighed for at tilslutte en stikmodtager – det gør det nemt at skifte fra en ældre RB-motor til en nyere RBS uden at skulle parre fjernbetjeningerne igen. |
|
| Programmeringsenheder |
|
|
| Antenne | For større rækkevidde af fjernbetjeningen. | |
| Tastatur | Hvis du glemmer fjernbetjeningen eller har mange køretøjer/personer og ikke ønsker at udlevere en fjernbetjening til hver enkelt. | |
| Nøgleafbryder | Styring af porten med en nøgle via en afbryder, der er forbundet til motoren med kabler. | |
| Kortlæsere | Styr motoren ved at holde et kort eller en nøglebrik hen til læseren. |
|
| Tandstang | Nødvendig for selve automatiseringen – uden tandstangen kan motoren ikke bevæge porten. | |
| Nødstrømsforsyning | Sikrer, at porten fortsat fungerer ved strømsvigt. |
Manualer og dokumenter til download
Manual til Nice Robus RBS400-motor – PDF
Vejledning til parring af fjernbetjeninger med Nice-motor – link
NICE Robus RBS400 kort fortalt
NICE Robus RBS er en familie irreversible elektromekaniske gearmotorer til skydeporte. De leveres med en indbygget (aftagelig) NICE MCU1R30-styring med indbygget modtager og SM-stik til plug-in-modtagere med radiosignal af typen OXI, for eksempel NICE OXIBD. Den har en ON-OFF-funktion til deaktivering af den interne modtager (i programmeringsniveau I). Den interne modtager understøtter ikke FloR- eller Flo-kodning.
Elektriske tilslutninger til eksternt tilbehør ( fotoceller, advarselsblink osv.) blev i familien NICE Robus RBS forenklet med teknologien BlueBUS, som gør det muligt at tilslutte flere enheder til samme stik med ét tolederkabel (uden krav om at overholde polariteten). Det er også muligt at tilslutte almindelige relæstyrede fotoceller. Styreenheden MCU1R30 har også en OSE-indgang (Optoelectronic Safety Edge), maks. 15 mA.
Automatisk styring af motoren afhænger af strømforsyningen. Ved strømsvigt kan motoren frikobles ved hjælp af en frikoblingsnøgle. Det er muligt at tilkøbe et NICE PSS124-backupbatteri, som sikrer drift også under strømsvigt. Den ældre model af nødstrømsforsyningen NICE PS124 er kun kompatibel med adapteren CABLA11.
Motoren har to LED-indikatorer: Den grønne viser bevægelse, mens den røde viser aktive fotoceller, unormale tilstande og fejl. Endestopkontakten er induktiv. Styring og indstilling af funktionerne kan også foretages via mobilappen My Nice Pro (Android/iOS).
Valg af motor – passer NICE Robus RBS400 til min port?
Hver port har sine egne mål (dvs. armens længde) og vægt (dvs. armens tyngdekraft), og hver motor har sine begrænsninger. Motoren NICE Robus RBS400 kan bruges til følgende portbladslængder og portvægte:
| Antal cyklusser pr. time Antal cyklusser i træk |
Portbladets vægt | ||
|---|---|---|---|
| op til 400 kg | op til 600 kg | ||
| Portbladets længde | op til 4 m | 35 | 40 |
| fra 8 m | 20 | 20 | |
Grundlæggende bestemmer portbladets længde det maksimale antal cyklusser pr. time og også antallet af cyklusser i træk, dvs. den angiver hvor længe motoren kan være i drift. En højere vægt reducerer disse antal procentuelt på grund af den større belastning og fastlægger også den maksimalt tilladte hastighed ved den pågældende belastning. Motoren er udstyret med en temperatursikring, der måler motorens og omgivelsernes temperatur og reducerer det mulige antal cyklusser tilsvarende.
De angivne værdier gælder, når producentens betingelser overholdes (vejrforhold, temperaturer, portens stivhed og let bevægelse ). I praksis anbefaler vi en samlet belastning på højst ca. 80 % af disse parametre.
Grænser for NICE Robus RBS400-motoren
De angivne værdier er anbefalet af producenten NICE. Ud fra vores erfaring anbefaler vi at holde en reserve på ca. 80 % af de angivne værdier:
| Robus RBS400 | Maksimalt | Anbefalet |
|---|---|---|
| Portbladets længde | 8 m | 6 m |
| Portbladets vægt | 400 kg | 320 kg |
Maksimal udnyttelse af motoren forkorter dens levetid – nedenfor finder du et vejledende estimat af levetiden afhængigt af belastningsfaktorerne.
Levetid for NICE Robus RBS400-motoren
Læg belastningsindeksene for portbladets vægt og længde sammen i tabellen, og læg indekserne for øvrige påvirkninger til (hvis de forekommer). Aflæs derefter motorens levetid i antal cyklusser på grafen.
Eksempel: Port med en fri passage på 4,5 m og en vægt på op til 200 kg: længdeindeks ~30 + vægtindeks 10 + indeks for lavere temperatur 10 ⇒ i alt 40. Grafen viser ~120 000 cyklusser, hvilket ved 10 manøvrer om dagen svarer til ≈ 32 år.
| Hele automationssystemets egenskaber | Indeks | Levetidsgraf |
|---|---|---|
| Portbladets vægt | 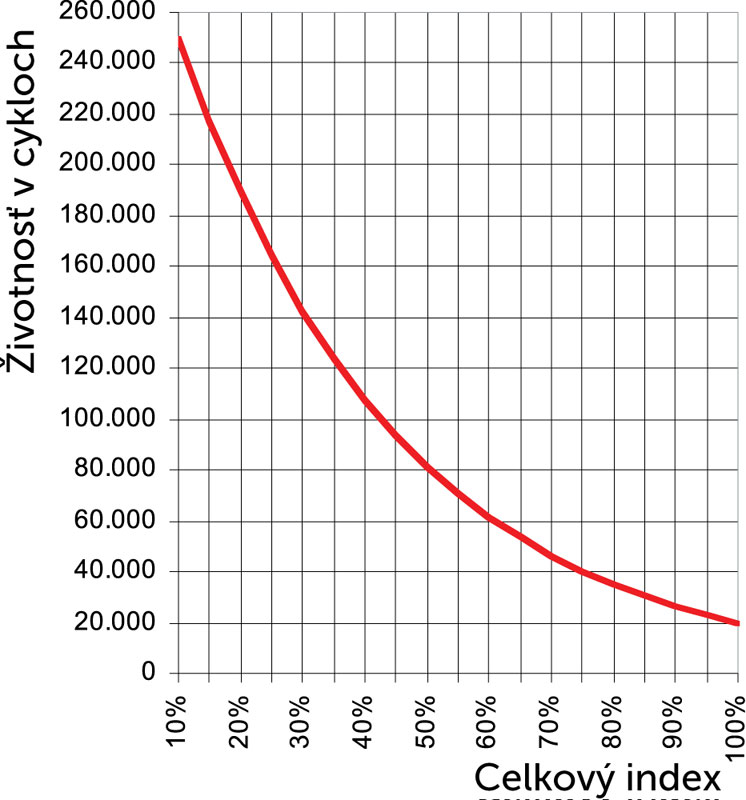
Den anbefalede maksimale samlede indeksværdi er op til 75 % (≈ 40 000 cyklusser; ved 10 cyklusser om dagen ≈ 10 år). |
|
| Op til 200 kg | 15 | |
| 200–400 kg | 50 | |
| Portbladets længde | ||
| Op til 4 m | 15 | |
| 4–6 m | 30 | |
| 6–7 m | 50 | |
| Andre påvirkninger (hvis sandsynligheden for forekomst er > 10 % ) | ||
| Temperatur > 40 °C, < 0 °C eller luftfugtighed > 80 % | 10 | |
| Støvet miljø | 15 | |
| Saltholdigt miljø | 20 | |
| Aktivering af fotoceller | 15 | |
| Aktivering af STOP-indgangen | 25 | |
| Hastighed højere end „L4 – Hurtig“ | 20 | |
| Funktionen spidsbelastning er aktiv | 25 | |
Montering af NICE Robus RBS400-drev
Monteringsmetoden for drevet er forskellig for en skydelåge med køreskinne og en fritbærende skydelåge Til en låge med køreskinne monteres drevet normalt i terrænhøjde, mens en fritbærende låge kræver, at drevet hæves (gevindstænger Ø8, eget beslag, understøbning osv.). Det afgørende er tandstangens højde, så den passer optimalt ind i drevets tandhjul (se „Tandstang og endestop“).
Kabling
En typisk (valgfri) tilslutning af drevet med tilbehør ser sådan ud:

Liste over tilbehør
- A – Nice Robus RBS-drev
- B – Fotoceller
- C – Stolper med fotoceller
- D – Nøglekontakt
- E – Blinklampe med indbygget antenne
- F – Tandstang
- G – Statisk sikkerhedskant 1
- H – Bevægelig sikkerhedskant 1
- I – Endestop ved åbning
- J – Statisk sikkerhedskant 2
- K – Bevægelig sikkerhedskant 2
- L – Endestop ved lukning
- M – Fjernbetjening
Liste over kabler
| Formål | Type | Maks. længde |
|---|---|---|
| Strømforsyning | 3 × 1,5 mm² |
30 m Ved større afstand skal du bruge 3 × 2,5 mm² + jordforbindelse. |
| Blinklampe med antenne |
2 × 0,5 mm² 1 × koaksialkabel RG58 |
20 m 10 m (anbefalet < 5 m) |
| Fotoceller | 2 × 0,5 mm² |
30 m; over 30 m skal der bruges 2 × 1 mm²
Hvis BlueBUS-kablet er > 30 m (maks. 50 m), skal der bruges 2 × 1 mm². |
| Nøglekontakt | 2 stk. 2 × 0,5 mm² |
50 m
Kan erstattes af ét kabel på 4 × 0,5 mm². |
| Sikkerhedskanter – statiske | 2 × 0,5 mm² |
30 m
Ved flere statiske sikkerhedskanter, se manualen – „Tilføjelse eller fjernelse af enheder / STOP-indgang“. |
| Sikkerhedskanter – bevægelige | 2 × 0,5 mm² |
50 m
Ved flere statiske sikkerhedskanter, se manualen – „Tilføjelse eller fjernelse af enheder / STOP-indgang“. |
Montering
En af forudsætningerne for korrekt funktion er, at drevet monteres i den rette højde. Læs mere i artiklen „I hvilken højde skal drevet monteres?“.
Tandstang og endestop
Bevægelsesprincip: Tandhjulets drejningsmoment overføres til en lineær bevægelse via tandhjulsudvekslingen på tandstangen. De mest almindelige typer:
 |
Nylon-tandstang (eventuelt med stålarmering) – fastgøres med selvskærende skruer gennem monteringshullerne; ideel til lettere/kortere låger med mere støjsvag drift (nylon mod stålhjul). |
 |
Ståltandstang – fastgøres ved at svejse gevindbeslag på og derefter skrue tandstangen fast; egnet til længere/tungere låger med lidt mere støjende drift (stål mod stål). |
Det afgørende erat drevets tandmodul passer til modulet på tandstangen. Drevet NICE Robus RBS400 har tandmodul 4.
Drevet registrerer endepositionerne ved åbning og lukning ved hjælp af endestop, der monteres på tandstangen.
Fremgangsmåde til montering af endestop på tandstangen:
1. Juster drevet og lågen, så de er i vater. Både lågen og drevet skal være i vater.

2. Lad der være 1–2 mm frigang mellem tandstangen og tandhjulet, så lågens vægt ikke belaster motoren.

3. Spænd drevets fastgørelse, så det ikke forskubber sig, når det går i indgreb.

4. Kør lågen til åben position, og juster endestoppene, så de aktiverer kontakten i endepositionen.


5. Kør lågen til lukket position, og juster endestoppene, så de aktiverer kontakten i endepositionen.


Tilslutning af NICE Robus RBS400-drevet
Før du tilslutter, afbryder eller ændrer tilslutningen af drevet (til elnettet eller til ekstraudstyr), skal du huske at afbryde strømforsyningen – slå strømmen fra, træk forsyningssikringen ud, eller frakobl backupbatteriet.
TILSLUTNING til elnettet
 |
For at drevet kan fungere grundlæggende, skal der trækkes en til drevet strømforsyning. |
| Tilslutningen er enkel: | |
| L – fase (brun) | |
| I – jord/PE (grøn) | |
| N – nul (blå) |
TILSLUTNING af ekstraudstyr
Styreenhed NICE MCU1R30 til drevet NICE Robus RBS400 har følgende indgange og udgange:
| Indgang/udgang | Beskrivelse |
|---|---|
| FLASH (blinklys) |
24 V-udgang til advarselsblink, f.eks. Nice ELDC. |
| OGI (indikator) |
Udgang til indikator (24 V). Adfærden kan indstilles under programmering på niveau II, punkt L4 – Udgangsindikator. |
| FOTO (fotoceller) |
Indgang til fotoceller. |
| STEP-BY-STEP (SbS, P.P., trinvis styring) |
Indgang til enheder, der trinvis styrer portens bevægelse. NO-kontakter (normally open) kan tilsluttes. |
| 24 V (+) | Strømforsyning til eksterne enheder (f.eks. berøringsfri kortlæser) 24 V DC −30 % ÷ +50 %, maks. strøm 100 mA. |
| GND (jord) |
Jordforbindelse til eksterne enheder, der får strøm fra 24 V-klemmen. |
| STOP (stop) |
Indgang til enheder, der standser portens bevægelse. Mulige tilslutninger:
|
| OSE (optisk sikkerhedskant) |
Grænseflade til OSE-sensor (Optical Safety Edge), 12 V. |
| BLUEBUS | Indgang til parallel tilslutning af kompatible enheder via teknologien BlueBUS (toledet kabel leverer både strøm og kommunikation). |
| AERIAL (antenne) |
Indgang til radiomodtagerens antenne. Antennen sidder typisk i blinklyset, f.eks. Nice ELDC, eller en ekstern NICE Aerial ABF. |
Sikringer i drevet
Der sidder to sikringer i drevet:
| Betegnelse | Beskyttelse | Type |
|---|---|---|
| F1 | styreenhed | T 2A 250 V |
| F2 | strømforsyning | T 1,6A 250 V |
 |
||
Standardtilslutningsdiagram

Fotoceller til drevet
Den brugervenlige BlueBUS-teknologi giver mulighed for at forsyne og styre op til 7 par fotoceller med et toledet kabel.
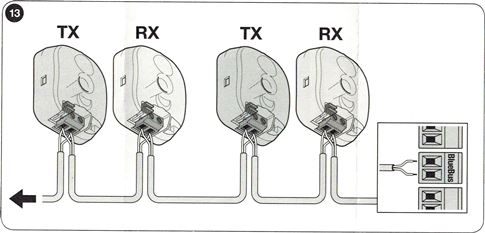
Tilslutning af flere par NICE EPMB-fotoceller til NICE BlueBUS-datanetværket
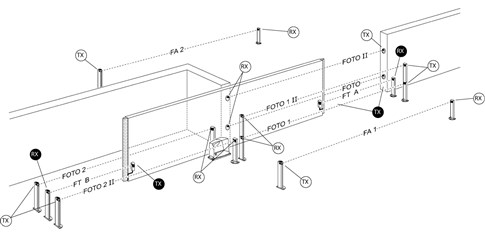
Placér fotocellerne omkring porten i henhold til eksempelsituationerne for komplet tilslutning, og indstil jumperne i henhold til jumpertabellen for fotocellerne NICE EPMB. For at undgå interferens mellem par, der er placeret tæt på hinanden, skal sendernes orientering TX og modtagernes RX følge eksempelsituationerne. Tilslut fotocellerne parallelt som vist på tegningen (polariteten behøver ikke at overholdes):
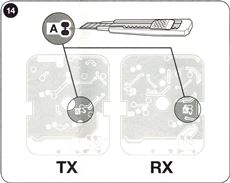
Hvis du ønsker, at fotocellerne skal fungere som portåbnere (se FA1 og FA2 i eksempelsituationerne), dvs. så køretøjets passage mellem deres optiske akser udløser åbning, skal forbindelsen afbrydes A på senderen TX og modtageren RX – se tegningen:
Eksempelsituation for tilslutning af fotoceller
Jumpertabel for NICE EPMB-fotoceller
 |
Tilslutning af flere par fotoceller til BlueBUS systemet foretages ved at indstille forskellige kombinationer af jumpere. Hvert tilsluttet par skal have en unik kombination; der må ikke være to par med samme indstilling i ét BlueBUS-datanetværk. Indstil jumperne ens på senderen TX og modtageren RX i hvert par. Gem ubrugte jumpere til senere brug. |
| Betegnelse for fotocellepar | Jumper – kombination af jumpere |
|---|---|
| FOTO | 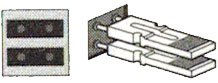 |
| FOTO II | 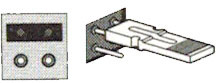 |
| FOTO 1 | 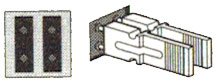 |
| FOTO 1 II | 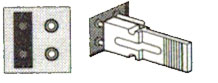 |
| FOTO 2 | 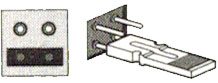 |
| FOTO 2 II | 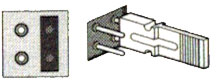 |
| FOTO 3 | 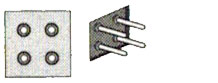 |
| FA1 (Afbryd forbindelsen A på både TX og RX) |
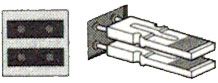 |
| FA2 (Afbryd forbindelsen A på både TX og RX) |
 |
Hvis det er nødvendigt at udskifte en fotocelle, skal du indstille den samme jumper på den som på den oprindelige – det er ikke nødvendigt at gentage fasen for registrering af enheder.
Radiomodtager til motorer
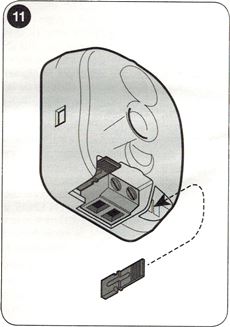
NICE Robus RBS400-motor har en indbygget radiomodtager i styreenheden NICE NICE MCU1R30. MCU1R30 har også et SM-stik (under plastdækslet) til tilslutning af en ekstern radiomodtager NICE OXIBD (eller en ældre NICE OXI). SM-stikket gør det nemt at skifte fra den ældre Robus RB-motor til Robus RBS med allerede parrede fjernbetjeninger.
Valg af portens bevægelsesretning
Valget af retning skal svare til placeringen af motoren i forhold til portbladet. Se på porten fra den side, hvor motoren er monteret.

| Hvis porten åbner mod venstre, skal kontakten sættes til venstre. | Hvis porten åbner mod højre, skal kontakten sættes til højre. |
| Kontakten sidder på højre side af styreenhedens bagkant. |
|

Registrering af tilsluttede enheder til motoren
Efter hver tilslutning, frakobling eller ændring af forbindelserne til enheder på indgangene BlueBUS og STOP skal du udføre fasen for registrering af tilbehør. Motoren angiver dette ved, at LED'erne L1 og L2 blinker.
 |
|
Registrering af portbladets længde
For at beregne accelerations-/decelerationsstrækningen og den delvise åbning korrekt skal motoren registrere portbladets længde. Under processen bevæger den porten fra den ene endestopposition til den anden og måler længden ved hjælp af kontakten.
 |
|
Programmering af motoren
Robus RBS-motoren gør det muligt at programmere flere funktioner, enten ved at aktivere/deaktivere en funktion på niveau I eller ved at indstille en forudindstillet parameter på niveau II.
MCU1R30-styreenheden har tre knapper til betjening og programmering af motoren:
 |
Open |
Knappen gør det muligt at sende motoren en kommando om at åbne porten. Under programmering bruges den også til at øge værdien af den parameter, der programmeres. |
|
Stop/Set |
Knappen gør det muligt at sende motoren en kommando om at stoppe porten. Tryk på knappen, og hold den nede i 5 sekunder for at åbne programmering på niveau I. Tryk på knappen igen, og hold den nede for at åbne programmering på niveau II for den aktuelle LED. |
|
|
Close |
Knappen gør det muligt at sende motoren en kommando om at lukke porten. Under programmering bruges den også til at sænke værdien af den parameter, der programmeres. |
Programmering – niveau I
På niveau I kan du programmere aktivering/deaktivering af den pågældende funktion. Når funktionen er aktiveret, lyser den tilsvarende LED på styreenheden. Alle funktioner er deaktiveret fra fabrikken.
Åbning af programmering på niveau I Hold knappen „Stop/Set“ nede i cirka 5 sekunder, indtil LED'en L1. Brug knapperne „Open“ og „Close“ til at flytte den aktive LED op eller ned. Du har 10 sekunder til hver handling, ellers afslutter motoren programmeringstilstanden. Når den blinkende LED står ud for den funktion, du vil ændre, skal du trykke på „Stop/Set“ for at få blinkene til at gå hurtigere (funktionen aktiveres) eller langsommere (funktionen deaktiveres), og lad motoren afslutte tilstanden inden for 20 sekunder. Hvis alt er gået korrekt, forbliver den tilsvarende LED tændt.
Liste over funktioner, der kan aktiveres:
| LED | Funktion | Beskrivelse |
|---|---|---|
| L1 | Automatisk lukning | Efter den indstillede tid („Programmering på niveau II – Pausens varighed“) lukker porten automatisk efter åbning. Hvis funktionen er slået fra, reagerer porten kun på en kommando (f.eks. fra en fjernbetjening osv.). |
| L2 | Lukning efter afbrydelse af fotocellerne | Når fotocellerne frigøres (køretøjet er kørt igennem), begynder lukningen efter 5 sekunder. Adfærden afhænger af L1:
|
| L3 | Luk altid | Efter strømsvigt bliver porten enten stående i sin oprindelige position (slået fra) eller lukker automatisk (slået til). |
| L4 | Standbytilstand | Reducerer strømforbruget til et minimum (nyttigt ved PSS124). Et minut efter den seneste bevægelse slukkes BlueBUS (og tilsluttede enheder) samt alle LED'er undtagen BlueBUS-LED'en (den blinker langsomt). Ved en kommando genstarter styreenheden først, og udfører derefter kommandoen. |
| L5 | Acceleration | Slår den bløde opstart fra – motoren kører straks med fuld effekt (nyttigt ved høj friktion, sne/is). Reducerer drevets levetid. |
| L6 | Forblink | Før porten begynder at bevæge sig, blinker advarselslampen i 3 sekunder, før manøvren starter. |
| L7 | Deaktivering af den interne radiofjernstyring | Slår den integrerede radiomodtager i styreenheden fra. Slå funktionen til, hvis du bruger en ekstern indstiksmodtager af typen OXI. Hvis funktionen er slået fra, er den interne modtager aktiv. |
| L8 | „Slave“-tilstand – underordnet enhed | Når funktionen aktiveres, bliver drevet en „Slave“. Gør det muligt at synkronisere 2 motorer på modstående portfløje (Master/Slave). Se Robus RBS-manualen, afsnittet „Slave-tilstand“. |
Programmering – niveau II.
På niveau II indstilles funktionsværdierne (andre end på niveau I).
Sådan åbner du programmering på niveau II. Hold knappen „Stop/Set“ nede i ca. 5 sekunder, indtil LED'en L1 begynder at blinke. Brug knapperne „Open“ og „Close“ til at flytte den aktive LED op eller ned. Du har 10 sekunder til hver handling, ellers afslutter drevet tilstanden. Når LED'en står ved den funktion, hvis parameter du vil ændre, skal du trykke på „Stop/Set“ og holde knappen nede for at åbne indstillingen. LED'en, der lyser (mens du stadig holder „Stop/Set“ nede), viser den aktuelle værdi. Skift værdien med „Open“ (op) eller „Close“ (ned), slip derefter „Stop/Set“, og vent, indtil drevet forlader tilstanden inden for 20 sekunder. Kontrollér indstillingen ved at gentage proceduren uden at ændre værdien.
Liste over indstillelige funktioner:
| Indgangs-LED — Navn og beskrivelse | Indstillings-LED — Værdi |
|---|---|
| L1 — Pauselængde Hvis „Automatisk lukning“ er slået til på niveau I, indstiller denne funktion intervallet mellem åbning og automatisk lukning. |
L1 — 5 s L2 — 15 s L3 — 30 s L4 — 45 s L5 — 60 s L6 — 80 s L7 — 120 s L8 — 180 s |
| L2 — Sekvens ved gentagne kommandoer Indstiller bevægelsessekvensen, når en kommando gentages (knappen på fjernbetjeningen eller indgangen STEP-BY-STEP/P.P./trinvis styring). Bemærk: Ved L4, L5, L7 og L8 ændres funktionen af kommandoerne „Åbn“ og „Luk“. |
L1 — Åbn/Stop/Luk/Stop L2 — Åbn/Stop/Luk/Åbn L3 — Åbn/Luk/Åbn/Luk L4 — Fællesanlæg L5 — Fællesanlæg efter to „Stop“-kommandoer L6 — Trinvis styring efter to kommandoer om „delvis åbning“ L7 — Person til stede L8 — „Halvautomatisk“ åbning; lukning ved „person til stede“ |
| L3 — Motorhastighed Hastighed under normal drift (ikke acceleration eller deceleration). „L6 – Ekstremt hurtig“ = 100 % af 0,34 m/s osv. |
L1 — Meget langsom (30 %) L2 — Langsom (44 %) L3 — Middel (58 %) L4 — Hurtig (72 %) L5 — Meget hurtig (86 %) L6 — Ekstremt hurtig (100 %) L7 — Åbner „Hurtigt“, lukker „Langsomt“ L8 — Åbner „Ekstremt hurtigt“, lukker „Hurtigt“ |
| L4 — OGI-udgangsindikator Indstilling af OGI-udgangens funktion (leverer 24 V, −30 %/+50 %, maks. 10 W). |
L1 — Porten åbner L2 — Porten er lukket L3 — Porten er åben L4 — Anden radioudgang L5 — Tredje radioudgang L6 — Fjerde radioudgang L7 — Vedligeholdelse L8 — Elektrisk lås |
| L5 — Motorkraft Tilpasser kraftstyringen til automatiksystemets vægt. Systemet tager også højde for omgivelsestemperaturen og øger kraften i koldt vejr. |
L1 — Ekstremt let port L2 — Meget let port L3 — Let port L4 — Middeltung port L5 — Mellemtung port L6 — Tung port L7 — Meget tung port L8 — Ekstremt tung port |
| L6 — Delvis åbning Passagebredde ved delvis åbning. |
L1 — 0,5 m L2 — 1,0 m L3 — 1,5 m L4 — 2,0 m L5 — 2,5 m L6 — 3,0 m L7 — 3,4 m L8 — 4,0 m |
| L7 — Vedligeholdelsesadvarsel Antal manøvrer, hvorefter motoren angiver, at der er behov for vedligeholdelse. |
L1 — 1 000× L2 — 2 000× L3 — 4 000× L4 — 7 000× L5 — 10 000× L6 — 15 000× L7 — 17 000× L8 — 20 000× |
| L8 — Fejlliste Kontrol af fejltypen for de seneste 8 manøvrer (se „Fejlhistorik“ i manualen). |
L1 — Resultat af 1. manøvre L2 — Resultat af 2. manøvre L3 — Resultat af 3. manøvre L4 — Resultat af 4. manøvre L5 — Resultat af 5. manøvre L6 — Resultat af 6. manøvre L7 — Resultat af 7. manøvre L8 — Resultat af 8. manøvre |
Automatisering af to modsatgående skydeporte med to NICE Robus RB400-motorer (Master-Slave-tilstand)
Hvis du vil automatisere to skydeporte over for hinanden, understøtter Robus motorerne slaveenhedstilstand („Master-Slave“). Den ene motor er masteren (Master) og sender kommandoer til den anden, slaven (Slave). Alle Robus-motorer er fra fabrikken indstillet som mastere, så aktivér funktionen på slaveenheden på niveau I L8 (Slaveenhed). Forbindelsen mellem Master ↔ Slave oprettes via BlueBUS.
Begrænsninger for tilslutning af master- og slaveenhed
- Porten kan ikke åbnes med slaveenheden.
- Alt udstyr (f.eks. fotoceller, ekstern modtager osv.) skal tilsluttes masterenheden. Kun blinklys, enheder til indgangen STOP, SBS (STEP-BY-STEP/Trinvis betjening) og udgangsindikatoren OGIkan tilsluttes slaveenheden; indgangene OPEN/CLOSE ignoreres.
- Hvis du bruger et backupbatteri (NICE PSS124), skal hver motor have sit eget.
- Alle programmerede funktioner på slaveenheden ignoreres, bortset fra dem, der er angivet nedenfor.
| Programmering på niveau I | Programmering på niveau II |
|---|---|
| L4 — Standbytilstand | L3 — Motorhastighed |
| L5 — Igangsætning | L4 — Udgangsindikator |
| L8 — Slaveenhed | L5 — Motorkraft |
| L8 — Fejlarkiv |
Installationsvejledning til to Robus-motorer i slaveenhedstilstand
- Monter begge portfløje og begge motorer. Beslut, hvilken der skal være Master (N), og hvilken der skal være Slave (P). I Master-Slave-tilstand er det kun muligt at åbne slaveportfløjen helt.
- (P) Vælg åbningsretning (retningsvælgeren på styreenheden).

- (P) På Slave skal du udføre indlæsning af enheder og portfløjens længde („Indlæsning af enheder“, „Indlæsning af portfløjens længde“). Gentag trin 1, hvis retningen er modsat.
- (P) På Slave skal du aktivere funktionen „Master-Slave-tilstand“ (niveau I, L8).
- (P+N) Forbind de to automatiseringsenheder i henhold til diagrammet.

- (N) Vælg åbningsretning på Master.
- (N) På Master skal du udføre indlæsning af enheder og portfløjens længde. Slaveenheden bevæger sig også, mens portfløjens længde indlæses. Gentag trin 6, hvis retningen er modsat.
Tilslutning af yderligere eksterne enheder
Til styreenheden
På styreenheden MCU1R30 er der til rådighed 24 V DC (+) og GND (−) til strømforsyning af eksterne enheder samt klemmerne OGI, BlueBUS og Flash. I Master-Slave-tilstand tilslut enheder til den overordnede motor (undtagelser for "Slave" se vejledningen – "Master-Slave-tilstand").
MCU1R30 giver desuden mulighed for tilslutning af et udvidelseskort, som giver flere ind- og udgange.
Udvidelse af styreenheden med flere ind-/udgange
Styreenheden har, ud over de tilgængelige klemmer, mulighed for at tilslutte et udvidelseskort. Det gør det muligt at udvide MCU1R30-enheden med flere ind- og udgange og dermed tilslutte flere enheder. Antallet og typen af ind- og udgange afhænger af typen af udvidelseskort. Til MCU1R30 findes der indtil videre 3 typer udvidelseskort:
MLAE21 - 2 x 24 V-indgang (fra fabrikken: Åbn, Luk), 1 x 24 V-udgang (fra fabrikken: OGI)
MLAE22 - 2 x 24 V-indgang (fra fabrikken: Åbn, Luk), 1 x 24 V-udgang (fra fabrikken: OGI), 1 x 230 V-udgang (fra fabrikken: Belysning)
MLAE44 - 4 x 24 V-indgang (fra fabrikken: Åbn, Luk, Delvis åbning, Foto), 4 x 24 V-udgang (fra fabrikken: OGI, Port lukket, Radio-udgang 4, Fototest)
Fremgangsmåde ved tilslutning af udvidelseskort:
Tilføjelse eller fjernelse af udvidelseskort skal altid udføres, mens strømforsyningen er afbrudt (ved at fjerne sikring F2 og eventuelt også backupbatteriet, hvis det er tilsluttet).
 |
|
Fremgangsmåde ved indlæring af ekstra enheder.
 |
|
Når enheder er tilføjet eller fjernet, skal automatikken testes igen i henhold til afsnittet „Test“ (se vejledningen, punkt 6.1, side 24).
Særlige motorfunktioner
Porten står konstant åben
Hvis kommandoen til indgangen STEP-BY-STEP (P.P., SbS, trinvist) varer længere end 2 sekunder, holder styreenheden porten åben, så længe kommandoen varer. Velegnet til brug med en timer.
Tvungen bevægelse
Hvis en sikkerhedsanordning svigter, eller en forhindring blokerer f.eks. fotocellerne og porten ikke bevæger sig af sikkerhedsmæssige årsager, skal du aktivere tilstanden „Person til stede“ – permanent (niveau II, L2 = L7) eller midlertidigt:
- Send en kommando (f.eks. fjernbetjening eller nøglekontakt).
- Hvis der er et problem, bevæger porten sig ikke, og blinklyset signaliserer sandsynligvis en fejl.
- Send kommandoen igen inden for 3 sekunder, og hold knappen nede.
- Porten bevæger sig, mens knappen holdes nede; når den slippes, stopper porten.
Servicemeddelelse
Under programmering på niveau II indstilles punkt L7 – Servicepåmindelse antallet af cyklusser, hvorefter motoren skal signalere, at der er behov for service (eftersyn). Motoren signalerer dette med blinklyset (eventuelt via OGI-udgangen, hvis niveauet i punkt L4 – Udgangsindikator er indstillet til L7 – Service) på følgende måde:
| Antal cyklusser | Signalering med blinklyset | Signalering med OGI-udgangsindikatoren |
|---|---|---|
| under 80 % af grænsen | Normal drift, blink med intervaller på et halvt sekund. | „Lyser“ i 2 sekunder, efter åbningen begynder. |
| 80–100 % af grænsen | Lyser i 2 sekunder, efter manøvren begynder, og fortsætter derefter normalt. | Blinker under manøvren. |
| over 100 % af grænsen | Lyser i 2 sekunder, efter manøvren begynder, og fortsætter derefter normalt; efter manøvren er afsluttet, lyser den igen i 2 sekunder. | Blinker konstant. |
Disse indstillinger kan også foretages ved hjælp af mobilappen My Nice Pro.
Fejlfinding af motoren
Hvis noget er uklart, eller du har et andet problem, er du velkommen til at kontakte vores tekniske support for NICE-motorer.
Afhængigt af problemets art
Under monteringen (eller hvis motoren svigter) kan du støde på nogle af følgende problemer:
| Problem | Mulig løsning |
|---|---|
| Porten reagerer ikke på kommandoer fra fjernbetjeningen, og LED'en på fjernbetjeningen lyser ikke. | Kontrollér, om batterierne i motorens fjernbetjening er i orden; udskift dem, hvis de ikke er det (se vejledningen i vejledningen til den pågældende fjernbetjening). |
| Porten reagerer ikke på signalet fra fjernbetjeningen, men LED'en på fjernbetjeningen lyser. | Kontrollér, om fjernbetjeningen blev gemt i modtagerens hukommelse korrekt; gem den eventuelt igen. |
| Porten bevæger sig ikke, og BlueBUS-LED'en blinker ikke. | Kontrollér, om motoren er tilsluttet 230 V. Hvis ja, skal begge sikringer kontrolleres og eventuelt udskiftes med nye med samme specifikationer. |
| Porten bevæger sig ikke, og advarselslampen blinker ikke. | Kontrollér, om motoren overhovedet har registreret kommandoen: – ved en kommando fra fjernbetjeningen skal BlueBUS-LED'en blinke hurtigt to gange; – ved en kommando via STEP-BY-STEP-indgangen (SbS) skal den tilhørende STEP-BY-STEP-LED lyse. |
| Porten bevæger sig ikke, og advarselslampen blinker flere gange. | Tæl antallet af blink, og se afsnittet „Diagnostik ved hjælp af advarselslampens blink“ nedenfor. |
| Porten begynder at bevæge sig, men stopper kort efter og skifter retning. | Motorens kraft er sandsynligvis programmeret for lavt. Kontrollér, om der er forhindringer, og øg eventuelt kraften; aktivér eventuelt funktionen „Start“. |
| Porten begynder at bevæge sig, men advarselslampen virker ikke. | Kontrollér, om der er spænding på FLASH-klemmen under manøvren (ca. 10–30 V DC). Hvis der er spænding, ligger problemet i advarselslampen – prøv at udskifte den. Hvis der ikke er spænding, kan FLASH-udgangen være overbelastet – kontrollér, om der er kortslutning i ledningsføringen. |
| Porten begynder at bevæge sig, men OGI-udgangen virker ikke. | Find ud af, hvilken funktion der er knyttet til OGI-udgangen; hvis den skal blinke, skal du kontrollere, om der er 24 V DC. Hvis der er spænding, ligger problemet i pæren – udskift den. Hvis der ikke er spænding, kan OGI være overbelastet – kontrollér, om der er kortslutning i ledningsføringen. |
Diagnostik ved hjælp af advarselslampens blink
Under portens manøvre advarselslampen blinker regelmæssigt hvert sekund. Ved problemer signalerer den en fejl med to hurtigere blinkserier efter hinanden.
| Blinksekvens | Fejl | Løsning |
|---|---|---|
| 1 blink, 1 s pause, 1 blink | BlueBUS-fejl | Enhederne, der er tilsluttet BlueBUS-indgangen, svarer ikke til dem, der blev registreret under indlæringsfasen. Kør fasen igen. Hvis det ikke hjælper, skal du ved hjælp af udelukkelsesmetoden finde den defekte enhed og udskifte/reparere/reklamere over den. |
| 2 blink, 1 s pause, 2 blink | Fotocelle aktiveret | Fotocellerne aktiveres (normalt, når strålen afbrydes under lukning). Hvis strålen ikke blev afbrudt, kan de være snavsede, blændede eller defekte. |
| 3 blink, 1 s pause, 3 blink | Motorens kraftbegrænser aktiveres | Porten registrerer øget friktion – kontrollér og justér porten (test den manuelle bevægelse). Det kan hjælpe at øge kraften eller aktivere „Start“. Problemet kan også skyldes et for højt bundstop. |
| 4 blink, 1 s pause, 4 blink | STOP-indgangen blev aktiveret | Der blev sendt en kommando til STOP-indgangen. Hvis det ikke var tilsigtet, skal du kontrollere de tilsluttede enheder. |
| 5 blink, 1 s pause, 5 blink | Intern fejl i styreenheden | Vent mindst 30 sekunder, og gentag kommandoen. Hvis fejlen fortsætter, kan du prøve at nulstille. Det bliver sandsynligvis nødvendigt at reparere eller udskifte styreenheden. |
| 6 blink, 1 s pause, 6 blink | Timens manøvreløbsgrænse er nået | Vent nogle minutter, indtil cyklusbegrænseren kommer under maksimum. |
| 7 blink, 1 s pause, 7 blink | Fejl i de interne elektroniske kredsløb | Afbryd strømmen til motoren i nogle sekunder, tilslut den igen, og prøv at sende en kommando. Hvis fejlen fortsætter, kan du prøve at nulstille. Hvis det ikke hjælper, skal styreenheden sandsynligvis repareres/udskiftes. |
| 8 blink, 1 s pause, 8 blink | Permanent kommando aktiv | Hvis der konstant sendes en kommando til motoren, skal du kontrollere enhederne på OPEN-indgangen. Hvis der er tilsluttet en timer, er det sandsynligvis den, der sender denne vedvarende kommando. |
Diagnostik ved hjælp af LED'er
Diagnostikken kan udføres ved at overvåge flere LED-grupper. To grupper findervi på styreenheden, og den tredje er statuslampen direkte på motoren.
På motoren...
Statuslampen sidder på forsiden af dækslet på Nice RBS-motorerne.

De røde og grønne LED'er viser normal drift og giver grundlæggende diagnostik af porten som angivet i tabellen nedenfor. Hvis motoren registrerer en afvigelse/fejl, signalerer den det via advarselslampen.
| Statuslampe med indlærte positioner | |
|---|---|
| Grønt lys | |
| tændt | Signaliserer starten på hver portmanøvre, hvis der ikke er nogen afvigelser/fejl i systemet og slukker, når manøvren er afsluttet. |
| slukket | Normal drift |
| Rødt lys | |
| tændt | Signaliserer starten på hver portmanøvre, hvis det indstillede antal manøvrer før vedligeholdelse er overskredet; og slukker, når manøvren er afsluttet. |
| slukket | Normal drift |
| Advarselslampe | Styreenheden har registreret en afvigelse. Se tabellen „Diagnostik ved hjælp af advarselslampens blink“. |
| Statuslampe med ikke-indlærte positioner | |
|---|---|
| Grønt lys | |
| lyser | Lyset tændes, når åbningsendestoppet nås. |
| slukket | Normal drift |
| Rødt lys | |
| lyser | Lyset tændes, når lukkendestoppet nås. |
| slukket | Normal drift |
| Blinklys | Styreenheden har registreret en anomali. Se tabellen „Diagnostik via blink fra blinklyset“. |
På styreenheden MCU1/MCU1R30...
Styreenheden MCU1R30 til NICE Robus RBS800 har to sæt LED'er, som hver især ved at blinke og lyse angiver styreenhedens normale drift eller diagnosticering af fejl i henhold til følgende tabeller.

Vandrette LED'er: BLUEBUS, STOP, SbS, FOTO:
| Indikering | Tilstand | Løsning |
|---|---|---|
| BlueBUS-LED | ||
| slukket | anomali/fejl | Kontrollér tilslutningen til strømforsyningen. Hvis den er i orden, skal du kontrollere sikringerne F1 og F2 og om nødvendigt udskifte dem med nye af samme type. |
| lyser | alvorlig fejl |
Prøv at afbryde styreenheden, eventuelt alle indgange. Hvis det ikke hjælper, skal du nulstille styreenheden. Hvis fejlen fortsætter, er det sandsynligvis nødvendigt at udskifte styreenheden. |
| 2 grønne blink med intervaller på ét sekund | alt er i orden | Normal drift af styreenheden. |
| 2 hurtige grønne blink | indgangenes tilstand er ændret |
Normal drift – tilstanden for indgangen STEP-BY-STEP, STOP, OPEN eller CLOSE er ændret, fotoceller er blevet aktiveret fotocellereller motoren har modtaget en kommando fra fjernbetjeningen. |
| en serie røde blink adskilt af en pause på ét sekund | forskellige | Antallet af blink i serien svarer til fejldiagnostikken via blinklyset. Se „Diagnostik via blink fra blinklyset“. |
| en serie hurtige og langsomme røde blink | kortslutning på BlueBUS-klemmen | Afbryd klemmen, og find årsagen til kortslutningen på BlueBUS-forbindelserne. Når kortslutningen er afhjulpet, tilsluttes klemmen igen. Efter ti sekunder begynder LED'en at blinke igen. |
| STOP-LED (Stop) | ||
| slukket | STOP-indgangen er blevet aktiveret | Kontrollér de enheder, der er tilsluttet STOP-indgangen. |
| lyser | STOP-indgangen reagerede ikke | STOP-indgangen er aktiv. |
| STEP-BY-STEP-LED (også betegnet SbS, P.P. eller trinvis betjening) | ||
| slukket | alt er i orden |
STEP-BY-STEP-indgangen er ikke aktiv. |
| lyser | STEP-BY-STEP-indgangen er blevet aktiveret | Styreenheden fungerer normalt, hvis en enhed, der er tilsluttet STEP-BY-STEP-indgangen, er aktiv. |
| FOTO-LED | ||
| slukket | FOTO-indgangen er blevet aktiveret | FOTO-indgangen er blevet udløst. |
|
lyser |
Alt er i orden | Styreenheden fungerer normalt, hvis sikkerhedsanordningen ikke er blevet udløst. |
Lodrette LED'er L1–L8:
| Indikering | Løsning |
|---|---|
| LED 1 | |
| slukket | Under normal drift angiver det, at funktionen "Automatisk lukning" ikke er aktiveret. |
| lyser | Under normal drift angiver det, at funktionen "Automatisk lukning" er aktiveret. |
| blinker |
- Funktionen programmeres.
|
| LED 2 | |
| slukket | Under normal drift angiver det, at funktionen "Luk" efter afbrydelse af fotocellerne ikke er aktiveret. |
| lyser | Under normal drift angiver det, at funktionen "Luk" efter afbrydelse af fotocellerne er aktiveret. |
| blinker |
- Funktionen programmeres.
|
| LED 3 | |
| slukket | Under normal drift angiver det, at funktionen "Luk altid" ikke er aktiveret. |
| lyser | Under normal drift angiver det, at funktionen "Luk altid" er aktiveret. |
| blinker |
- Funktionen programmeres.
|
| LED 4 | |
| slukket | Under normal drift angiver det, at funktionen "Standbytilstand" ikke er aktiveret. |
| lyser |
Under normal drift angiver det, at funktionen "Standbytilstand" er aktiveret. |
| blinker |
- Funktionen programmeres.
|
| LED 5 | |
| slukket | Under normal drift angiver det, at funktionen "Igangsætning" ikke er aktiveret. |
| lyser | Under normal drift angiver det, at funktionen "Igangsætning" er aktiveret. |
| blinker | Funktionsprogrammering er i gang. |
| LED 6 | |
| slukket | Under normal drift angiver det, at funktionen "Forblink" ikke er aktiveret. |
| lyser | Under normal drift angiver det, at funktionen "Forblink" er aktiveret. |
| blinker | Funktionsprogrammering er i gang. |
| LED 7 | |
| slukket | Under normal drift angiver det, at funktionen "Intern radiomodtager" ikke er aktiveret. |
| lyser | Under normal drift angiver det, at funktionen "Intern radiomodtager" er aktiveret. |
| blinker | Funktionsprogrammering er i gang. |
| LED 8 | |
| slukket | Under normal drift angiver det, at Robus er indstillet som "Overordnet enhed" (også kaldet Master). |
| lyser | Under normal drift angiver det, at Robus er indstillet som "Underordnet enhed" (også kaldet Slave). |
| blinker | Funktionsprogrammering er i gang. |
Montering af backupbatteri til NICE Robus RBS400-motoren
Backup- batteriet NICE PSS124 følger ikke som standard med motoren, men kan bestilles separat. Ved strømsvigt får portmotoren strøm fra batteriet. Batteriet oplades løbende fra elnettet. Tilslut først batteriet til styreenheden, når alle installations- og programmeringsfaser er gennemført.
| 1. Lirk plastdækslet (A) af motorens batteristik. | 2. Tilslut det tilhørende kabel til backupbatteriets stik (PSS124). |
 |
 |
| 3. Tilslut det tilhørende stik (C) til motorens batteristik. | 4. Sæt backupbatteriet (D) på plads inde i motoren. |
 |
 |
Manuel frikobling af NICE Robus RBS400-motoren
Ved strømsvigt eller driftsfejl kan du ikke betjene porten med fjernbetjeningen. Derfor kan du frikoble motoren med frikoblingsnøglen og bevæge porten manuelt.
1. Åbn låsekrogen (A) med den medfølgende nøgle, og træk frikoblingsarmen ud. Nu kan du bevæge porten manuelt.

2. Lås porten ved at lukke låsekrogen, dreje nøglen mod uret og tage den ud.

Tekniske data for NICE Robus RBS400-motoren
| Model | NICE Robus RBS400 |
|---|---|
| Typebeskrivelse | Elektromekanisk gearmotor til automatisk drift af skydeporte i private omgivelser. Leveres inklusive styreenheden NICE MCU1R30 med integreret radiomodtager. |
| Tandhjul |
|
| Drejningsmoment [Kraft] |
15,4 Nm [510 N] – kraft, der kræves for at sætte portbladet i bevægelse |
| Nominelt moment [Nominel kraft] |
4,5 Nm [150 N] – kraft, der kræves for at holde portbladet i bevægelse |
| Hastighed | 0,34 m/s |
| Grænse for på hinanden følgende cyklusser | 80 cyklusser/dag (styreenheden begrænser antallet afhængigt af forholdene – se valg af motor) |
| Driftsgrænse | 7 minutter (styreenheden begrænser tiden afhængigt af forholdene – se valg af motor) |
| Levetid | Ca. 20.000–250.000 cyklusser, afhængigt af portbladets vægt og længde samt motorens indstillinger. |
| Strømforsyning | 230 V (+10 % / −15 %) 50/60 Hz |
| Effektforbrug [Belastning] |
250 W [1,1 A] |
| Isolationsklasse | 1 – skal jordforbindes |
| Backupstrømforsyning | Backupbatteriet NICE PSS124 kan tilkøbes og monteres. (Med adapteren CABLA11 kan den ældre model også bruges PS124.) |
360° visning af Nice Robus RBS400-motoren
Hvordan bestiller jeg denne vare?
Vælg den løsning, der passer dig bedst:
- bestil i webshoppen: brug købsknappen til at lægge varen i indkøbskurven (du finder købsknappen her i tabellen med produktvarianter).
- bestil via e-mail: bestil på [email protected]